


|
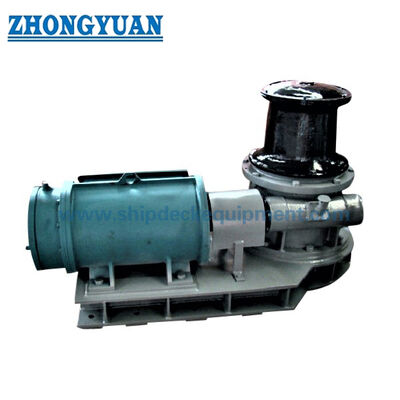
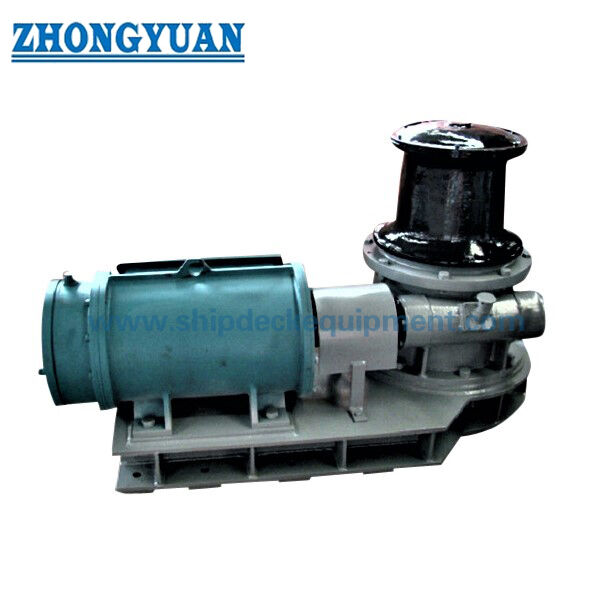
แมริน อิเล็กทริก แมอร์กัสตาน พร้อมมอเตอร์ขับขี่แนวราบ แมริน อิเล็กทริก แมริน แมอร์กัสตาน
รายละเอียดสินค้า:
| สถานที่กำเนิด: | ประเทศจีน |
| ชื่อแบรนด์: | Zhongyuan Marine Equipmen |
| ได้รับการรับรอง: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| หมายเลขรุ่น: | มาตรฐานหรือกำหนดเอง |
การชำระเงิน:
| จำนวนสั่งซื้อขั้นต่ำ: | 1 ยูนิต |
|---|---|
| ราคา: | Based on quotation |
| รายละเอียดการบรรจุ: | ส่งออกพาเลทมาตรฐานหรือบรรจุภัณฑ์ที่กำหนดเอง |
| เวลาการส่งมอบ: | ขึ้นอยู่กับความต้องการของโครงการ |
| เงื่อนไขการชำระเงิน: | ที/ที, แอล/C |
| สามารถในการผลิต: | การผลิตที่ปรับแต่งตามความต้องการของโครงการ |
|
ข้อมูลรายละเอียด |
|||
| การทำงาน: | จอดเรือ | ภาระงาน: | 5KN ถึง 250KN |
|---|---|---|---|
| เส้นผ่านศูนย์กลางของหัวแปรปรวน: | 200-700มม | ความเร็วการแปรปรวน (ม. / นาที): | 9-18m/นาที |
| ลวดสลิง Dia.: | 11 - 46 (มม.) | วัสดุ: | เหล็กกล้าไร้สนิม (ขัดเงา), เหล็กเหนียว, การหล่อ |
| พลัง: | ไฟฟ้า | ควบคุม: | การควบคุมภายในหรือระยะไกล |
| ใบรับรองการจำแนกประเภท: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA ฯลฯ | ||
| เน้น: | อุปกรณ์ดาดฟ้าเรือ,กว้านจอดเรือแนวนอน,กว้านจอดเรือทางทะเล |
||
รายละเอียดสินค้า
แมริน อิเล็กทริก แมอร์กัสตาน พร้อมมอเตอร์ขับขี่แนวราบ แมริน อิเล็กทริก แมริน แมอร์กัสตาน
ภาพรวมสินค้า
แคปสตานการติดต่อไฟฟ้าสําหรับเรือนี้ เป็นเครื่องมือที่ติดตั้งบนเกาะสําหรับการยกและจ่ายเชือกติดต่อระหว่างการติดต่อ, การถอน, การสลับ, และการดําเนินงานติดต่อประจําหัวบิดตั้งถูกขับผ่านกล่องการลดโดยมอเตอร์ไฟฟ้าจัดตั้งแนวราบการจัดทํารักษาส่วนประกอบขับเคลื่อนหลักที่เข้าถึงเหนือ deck เมื่อการออกแบบ GA โครงการรับรองการปรับแต่งนี้ขณะที่ฐานแคปสแตนถูกติดกับพื้นฐานที่เตรียมไว้บนเรือ.
ไม่เหมือนกับกล่องลากกลอง หัวบิดไม่ใช่กลองเก็บสายพลังการดึงถูกพัฒนาโดยการขัดแย้งระหว่างสายการจอดและหัวบิดหมุนขณะที่หางอิสระถูกจัดการตามวิธีการจอดของเรือดังนั้นการเลือกจึงต้องรวมกันที่ต้องการการดึงและความเร็วกับชนิดของเชือกและกว้าง, โปรไฟล์หัว warping, สายนํา, พลังงานไฟฟ้า, การจัดวางการควบคุม, การปฏิกิริยาพื้นฐานการเข้าถึงการบํารุงรักษา, และการจัดสรรที่จอดเรือที่ได้รับอนุมัติ
รายละเอียดเร็ว
- ฟังก์ชัน: การจอด / การบิด → สําหรับการควบคุมการเคลื่อนไหวสาย; มันไม่ควรอธิบายว่าเป็นลินช์เก็บสาย
- การจัดวางเครื่องขับเคลื่อน: มอเตอร์ไฟฟ้าแนวราบ + กล่องการลด → รองรับการเข้าถึงเครื่องขับเคลื่อนจากชั้นบนของคอกเมื่อได้รับการยืนยันจากการจัดวาง GA
- ระดับรุ่นรายการ: ZY-3T ถึง ZY-10T → การระบุรุ่นแสดงให้เห็นการตั้งค่าแรงดึงในชั้น 3, 5, 8 และ 10 ตัน; การยืนยันแรงดึงขนาดแม่นยําจากใบข้อมูลสุดท้าย
- กว้างของหัวบิด: 330-510 มิลลิเมตรในตารางแบบที่นํามา → หัวที่เลือกต้องคงเป็นที่สอดคล้องกับการก่อสร้างเชือกจริงและความต้องการของรัศมีบิด
- ความเร็วอ้างอิง: 10 / 15 m/min ในตารางแบบที่นํามา → ตารางแสดงให้เห็นว่ามีการผสมผสานความเร็วการทํางาน / พลังงานของมอเตอร์สองครั้ง และต้องได้รับการยืนยันจากผู้ผลิตสุดท้าย
- พลังงานของมอเตอร์ไฟฟ้า: 7.5?? 30 kW ในตารางรุ่นที่นํามา → ปรับจากหัวข้อแหล่งที่ชื่อว่า พลังงาน (KN.)
- การควบคุม: ท้องถิ่นหรือทางไกลตามความต้องการของโครงการ → สถานที่ควบคุมสุดท้าย, การหยุดฉุกเฉิน, การล็อคและความเห็นความต้องการเป็นโครงการเฉพาะ
- การติดตั้ง: พื้นฐานอุปกรณ์ที่ติดพวงบนพื้นฐานที่เตรียมไว้ → พวงพวงที่ถือลง, การเสริมทับเรือและปฏิกิริยาของพื้นฐานต้องยืนยันด้วยการออกแบบเรือ / การออกแบบการติดตั้งที่อนุมัติ
ปริมาตรเทคนิคหลัก
| รุ่น |
ดึง (MT) |
ความเร็ว (M/MIN) |
หน่วยหัวบิด |
พลัง (KN) |
| ZY-3T/330 | 3 | 10 | 330 | 7.5 |
| 15 | 11 | |||
| ZY-5T/330 | 5 | 10 | 330 | 11 |
| 15 | 15 | |||
| ZY-5T/380 | 10 | 380 | 11 | |
| 15 | 15 | |||
| ZY-8T/380 | 8 | 10 | 380 | 18.5 |
| 15 | 30 | |||
| ZY-8T/450 | 10 | 450 | 18.5 | |
| 15 | 30 | |||
| ZY-10T/450 | 10 | 10 | 450 | 22 |
| 15 | 30 | |||
| ZY-10T/510 | 10 | 510 | 22 | |
| 15 | 30 |
คู่มือการคัดเลือกและสอบถาม
ขั้นตอนที่ 1: ยืนยันประเภทของภาชนะ, ตําแหน่งการติดตั้ง, ความเร็วที่ต้องการ, ความเร็วการสับสน, การทํางาน, และถ้า capstan เป็นสําหรับการสับสน / การสับสนปกติเท่านั้น
ขั้นตอนที่ 2: ยืนยันประเภทเชือก, การก่อสร้าง, กว้าง, MBL / LDBF ในกรณีที่เหมาะสม, การแนะนํา D / d ของผู้ผลิตเชือก, ทิศทางสาย, รอลเลอร์ / fairleads ใกล้เคียงและกว้างหรือโปรไฟล์ของหัวบิดที่ต้องการ.
ขั้นตอนที่ 3: ยืนยันไฟฟ้าของเรือ: ความตึงเครียด, ความถี่, ขั้นตอน, งานของมอเตอร์, การจัดเรียงความเร็วที่ต้องการ, วิธีการเริ่มต้น / VFD หากจําเป็น, การป้องกันห้อง, ประเภทของการแยก,และความต้องการพื้นที่อันตราย.
ขั้นตอนที่ 4: ยืนยันการควบคุมในท้องถิ่น / ระยะไกล, สถานที่หยุดฉุกเฉิน, ความเห็นของผู้ใช้งาน, ความต้องการในการสื่อสาร, และความต้องการในการป้องกันเบรก, การล็อคหรือการเริ่มต้นใหม่ใด ๆ โดยเฉพาะโครงการ
ขั้นตอนที่ 5: ให้บริการการจัดวางพื้นฐาน / ชั้น, สถานที่ติดตั้ง, ความสูงของเชือก, การเข้าถึงสําหรับการบํารุงรักษามอเตอร์และกล่องเกียร์, และพื้นฐานที่อนุมัติหรือการวาด GA เมื่อมี.
ขั้นตอนที่ 6: ยืนยันความต้องการของวัสดุและการเคลือบ, ปริมาณ, สังคมการจัดหมวดหมู่, วงกว้างของการตรวจสอบ / การทดสอบ, ความต้องการของใบรับรอง, จุดหมายการจัดส่ง, เวลาในการจัดส่งที่ต้องการและภาพวาดหรือรูปภาพอ้างอิง.
โครงสร้าง
Vertical warping head | Horizontal electric motor | Reduction gearbox | Shaft and bearing arrangement | Coupling as applicable | Equipment base / support frame | Bolted shipboard foundation | Local / remote control equipment
ข้อดีของการจอด, การขับเคลื่อนและการติดตั้ง
- หัวบิดตั้งให้จุดการรับมือสายที่คอมพัคต์โดยไม่ต้องใช้กลองเก็บเชือกพิเศษ, ซึ่งสามารถเหมาะกับสถานีจอดหน้าเรือ, ปีกและข้างที่การวางแผนคานจํากัด.
- การจัดตั้งมอเตอร์ / กล่องเกียร์แบบราบตรงสามารถปรับปรุงการเข้าถึงการบํารุงรักษาโดยตรงเมื่อการวางแผน GA ทําให้องค์ประกอบการขับเคลื่อนอยู่เหนือชั้น;สถานที่ถอนตัวจริงและการเข้าถึงบริการ ควรตรวจสอบก่อนการอนุมัติรากฐาน.
- การเลือกหัวบิดสามารถตรงกับเชือกที่ตั้งใจแทนที่จะพิจารณาเป็นความแตกต่างแบบเครื่องสําอางการติดป้ายและกฎการคัดเลือกสําหรับเครื่องจักรชั้น.
- สายนําควรตรวจสอบพร้อมกับคอกใกล้เคียง, fairleads และม้วนการเปลี่ยนทิศทางอย่างมากและตําแหน่งผู้ใช้งานที่ไม่ดีสามารถลดประสิทธิภาพของระบบการติดต่อที่ใช้ได้ แม้ว่าการดึงของแคปสแตนจะเพียงพอ.
- การออกแบบรากฐานเป็นส่วนหนึ่งของการบูรณาการอุปกรณ์ การดึงหัวบิดสร้างแรงหมุนและปฏิกิริยาแนวราบมูลนิธิที่รองรับและโครงสร้างกระเป๋าเรือในท้องถิ่น.
- การตรวจสอบและการบํารุงรักษาควรครอบคลุมพื้นผิวการบิด, น้ํามันเล็บกล่องเกียร์, หมุน, การเชื่อม, เครื่องเชื่อม, ปิด, มอเตอร์, กล่องไฟฟ้าการควบคุมและการเชื่อมโยงรากฐาน แทนที่จะเน้นเฉพาะพลังงานของมอเตอร์.
คุณสมบัติตามสั่ง
- ฟังก์ชัน: การจอด / การบิด → งานการจัดการสาย; ไม่ใช่ฟังก์ชันการเก็บสาย
- การขับเคลื่อน: ไฟฟ้า, การจัดตั้งมอเตอร์แนวราบ → การจัดตั้งมอเตอร์และการจัดตั้งการเชื่อมต่อสุดท้าย ตามการออกแบบ GA ที่ได้รับการอนุมัติ
- การดึงระดับ: ขึ้นอยู่กับรุ่น → รักษาแยกจากเชือก MBL / LDBF, การติดตั้ง SWL และภาระการออกแบบฐาน
- หัวบิด: 330 หมื่น 510 มม ในตารางแบบที่นํามา → รูปแบบและกว้างสุดท้ายที่ต้องตรวจสอบกับเชือกที่เลือก
- ความเร็ว: 10 / 15 m/min ในตารางแบบที่นํามา → การจัดตั้งการควบคุมความเร็วที่แม่นยําต้องยืนยัน
- วัสดุ: ต้องยืนยัน → หน้าเว็บแหล่งระบุสแตนเลส, สแตนเลสอ่อน และการโยนโดยทั่วไป แต่ไม่กําหนดคุณภาพวัสดุเฉพาะส่วนประกอบ
- การควบคุม: ท้องถิ่นหรือทางไกล → ปรัชญาการควบคุมสุดท้ายและฟังก์ชันความปลอดภัยตามความต้องการของโครงการ
- การติดตั้ง: โบลท์กับรากฐานที่เตรียมไว้ → การจัดวางโบลท์, การเสริมทอและปฏิกิริยาของอุปกรณ์ต้องการการยืนยันการออกแบบโครงการ
- มาตรฐานอ้างอิง: ISO 7825:2017 / ISO 6482:2017 หากมีข้อตกลง → มาตรฐานและกฎประเภทสุดท้ายที่กํากับต้องระบุในรายละเอียดการจัดซื้อ
วิธี การ
Electric motor starts → Reduction gearbox transmits torque to the vertical warping head → Mooring line takes controlled turns around the warping surface → Friction develops hauling force while the free tail is managed → Line is heaved or paid out through the vessel’s mooring lead arrangement → Operator stops / controls the capstan according to the approved mooring procedure
การใช้งาน
Bow mooring stations | Stern mooring stations | Ship-side line-handling stations | Merchant vessels | Tankers | Bulk carriers | Cargo vessels | Workboats | Barges | Tug and service vessels | Newbuilding and retrofit mooring systems
การรับรองและข้อดี
การตรวจสอบชั้นเรียน, เอกสารวัสดุ, ใบรับรองการทดสอบของผู้ผลิต, การตรวจสอบโรงงาน, และการทดสอบฟังก์ชัน / ความจุที่พยานสามารถจัดทําตามความต้องการของโครงการ, การวาดภาพที่อนุมัติ,แผนการตรวจสอบที่ตกลง, และขอบเขตการอนุมัติประเภท ไม่ควรพิจารณาเอกสารเหล่านี้เป็นโดยอัตโนมัติ
การรับรอง: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, ใบรับรองการทดสอบผู้ผลิต
การวาด & ภาพถ่าย

FAQ
Q1: การดึงแคปสแตนเหมือนกับเส้นติดต่อ MBL หรือ SWL ที่ติดต่อคัน?
A1: ไม่.แรงดึงที่ระบุคือแรงดึงที่สามารถใช้ได้ที่หัวบิดภายใต้สภาพการทํางานที่ระบุความจุในการทดสอบและความจุในการออกแบบรากฐาน เป็นค่าวิศวกรรมที่แตกต่างกัน และควรถูกกําหนดแยกกัน.
Q2: วิธีการควรเลือกกว้างหัว warping?
A2: ยืนยันประเภทเชือก, การสร้างและกว้างจริงก่อน, แล้วตรวจสอบแนวทางของผู้ผลิตเชือก / D / d และความต้องการโปรไฟล์ปลายการบิดที่ใช้ได้2017 เป็นจุดอ้างอิงที่เกี่ยวข้องกับโปรไฟล์ปลาย warping, แต่การเลือกสุดท้ายต้องตรงกับสายงานและการจัดตั้งการติดต่อที่ได้รับการอนุมัติ
Q3: ข้อมูลอะไรที่จําเป็นก่อนการเสนอราคา?
A3: ให้ข้อมูลความต้องการในการดึงและความเร็ว, ข้อมูลเชือก, ความต้องการของหัวบิด, การจําหน่ายไฟฟ้าของเรือ, การจัดวางการควบคุม, การติดตั้ง / การวาดรากฐาน, ประเภทและขอบเขตการทดสอบ, จํานวนจุดหมายและเวลาในการจัดส่งที่ต้องการการบันทึก TBC pull ทั้งสามในตารางแหล่งปัจจุบันควรได้รับการยืนยันก่อนที่ตารางพาราเมตรจะปล่อยเป็นสุดท้าย