


|
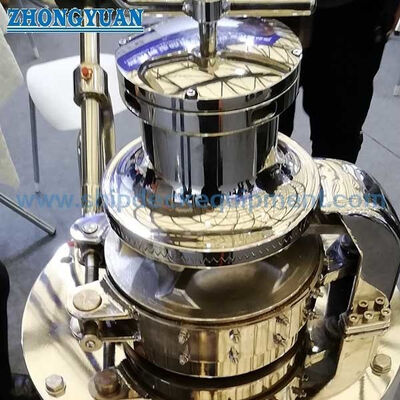
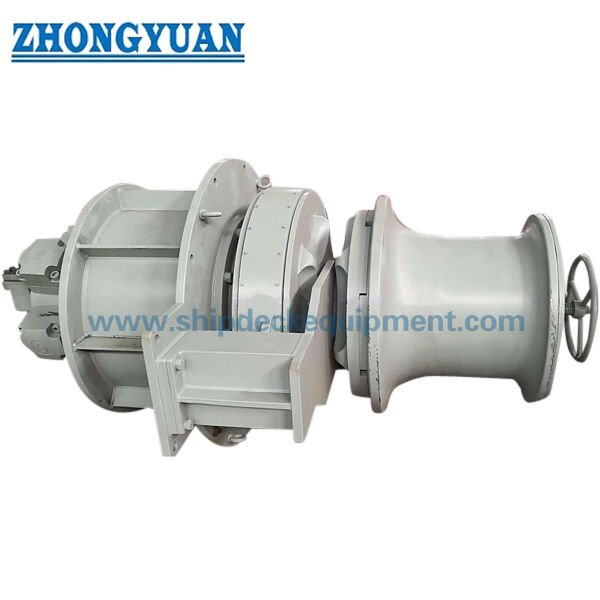
กว้านสมอแนวตั้งแบบอิเล็กโทร-ไฮดรอลิกพร้อมหัววาร์ปสำหรับการยึดและผูกเรือ
รายละเอียดสินค้า:
| สถานที่กำเนิด: | ประเทศจีน |
| ชื่อแบรนด์: | Zhongyuan Marine Equipmen |
| ได้รับการรับรอง: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| หมายเลขรุ่น: | มาตรฐานหรือกำหนดเอง |
การชำระเงิน:
| จำนวนสั่งซื้อขั้นต่ำ: | 1 ยูนิต |
|---|---|
| ราคา: | Based on quotation |
| รายละเอียดการบรรจุ: | ส่งออกพาเลทมาตรฐานหรือบรรจุภัณฑ์ที่กำหนดเอง |
| เวลาการส่งมอบ: | ขึ้นอยู่กับความต้องการของโครงการ |
| เงื่อนไขการชำระเงิน: | ที/ที, แอล/C |
| สามารถในการผลิต: | การผลิตที่ปรับแต่งตามความต้องการของโครงการ |
|
ข้อมูลรายละเอียด |
|||
| ขนาดโซ่: | 12.5–70 มม | เกรดโซ่: | AM2/AM3 |
|---|---|---|---|
| ภาระงาน: | 5–250 กิโลนิวตัน | ความเร็วในการแปรปรวน: | 9–18 ม./นาที |
| ความเร็วโซ่: | ≥9 ม./นาที | เส้นผ่านศูนย์กลางเชือก: | 11–46 มม |
| ชนิดเชือก: | เหล็ก / สังเคราะห์ | ประเภทไดรฟ์: | ไฟฟ้า / ไฮดรอลิก |
| ประเภทการควบคุม: | ท้องถิ่น / ระยะไกล | ประเภทฐาน: | ด้านล่าง / กึ่ง / เหนือดาดฟ้า |
| แอปพลิเคชัน: | การจอดเรือ/สมอเรือ | ใบรับรองการจำแนกประเภท: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, ใบรับรองการทดสอบผู้ผลิต |
| เน้น: | กว้านจอดเรือไฮดรอลิก BV กว้านสมอแนวตั้ง กว้านสมอแนวตั้ง,BV vertical anchor capstan,vertical anchor capstan |
||
รายละเอียดสินค้า
กว้านสมอแนวตั้งแบบไฟฟ้าไฮดรอลิกพร้อมหัวโก่งสำหรับการทอดสมอและจอดเรือ
ภาพรวมผลิตภัณฑ์
กว้านสมอแนวตั้งแบบไฟฟ้าไฮดรอลิกนี้เป็นเครื่องดาดฟ้าเรือแกนแนวตั้งสำหรับการจัดการโซ่สมอของเรือ และเมื่อติดตั้งกับหัวบิดงอด้านบน เพื่อควบคุมการบิดงอของเชือก ตัวยกสายเคเบิล / ยิปซีประกอบโซ่พุกแบบสตั๊ดลิงค์ ในขณะที่หน่วยกำลังไฮดรอลิกที่ขับเคลื่อนด้วยมอเตอร์ไฟฟ้าจ่ายให้กับมอเตอร์ไฮดรอลิกและตัวขับทด การจัดเรียงแนวตั้งสามารถลดความต้องการพื้นที่ดาดฟ้าในแนวนอน และช่วยให้เลย์เอาต์ของไดรฟ์สามารถประสานกับพื้นที่ด้านบนและด้านล่างของดาดฟ้าได้
การเลือกควรขึ้นอยู่กับเส้นผ่านศูนย์กลางและเกรดของโซ่พุกที่ผ่านการรับรอง มวลพุกและความลึกของพุก ความเร็วในการดึงและคืนสภาพอย่างต่อเนื่องที่ต้องการ ข้อกำหนดในการบิดเบี้ยว การจัดเรียงเบรกและตัวหยุดโซ่ หน่วยกำลังไฮดรอลิก ตะกั่วโซ่ ฐานราก และข้อกำหนดคลาส / ธง แรงดึงของโซ่ การดึงหัวโก่ง และความสามารถในการยึดเบรกเป็นพิกัดทางวิศวกรรมที่แตกต่างกัน และไม่ควรรวมเข้าด้วยกันภายใต้ SWL ทั่วไปอันเดียว อุปกรณ์นี้ใช้สำหรับการทอดสมอและการบิดงอของเชือก ไม่ใช่การยกสินค้าหรือการยกบุคลากร
ข้อมูลจำเพาะด่วน
- ประเภทอุปกรณ์: กว้านพุกแนวตั้งพร้อมหัวโก่ง → ผสมผสานการจัดการโซ่พุกและการบิดงอของเชือกบนแกนแนวตั้งที่มีขนาดกะทัดรัด
- ช่วงเส้นผ่านศูนย์กลางโซ่: 12.5–60 มม. ในตารางพารามิเตอร์ที่ให้มา → ช่องยกสายเคเบิลต้องตรงกับเส้นผ่านศูนย์กลางโซ่ ระยะพิทช์ และรูปทรงข้อต่อตามจริง
- พื้นฐานเกรดของลูกโซ่: คอลัมน์อ้างอิงเกรด 2 / AM2 และเกรด 3 / AM3 → การกำหนดขั้นสุดท้ายควรตรงกับใบรับรองลูกโซ่และกฎของชั้นเรียนที่เกี่ยวข้อง
- แรงดึงอ้างอิงต่อเนื่อง: 6.6–171.0 kN ตลอดช่วงที่ให้มา → ใช้เป็นข้อมูลอ้างอิงการเลือก การดึงการออกแบบขั้นสุดท้ายขึ้นอยู่กับการคำนวณโครงการที่ได้รับอนุมัติ
- ความเร็วการคืนสภาพโซ่ที่กำหนด: 9 ม./นาที ในตารางที่ให้มา → ต้องตรวจสอบประสิทธิภาพร่วมกับมวลพุก ความลึกของพุก และหน้าที่ขับเคลื่อน
- โหลดการบิดเบี้ยว: 5–140 kN ในตารางที่ให้มา → นี่คือระดับการจัดการเชือกแยกต่างหาก และไม่ใช่แรงดึงในการทำงานของโซ่พุกหรือแรงยึดเบรก
- ระบบขับเคลื่อน: ไฮดรอลิกไฟฟ้า → แรงดัน HPU การไหล การเคลื่อนที่ของมอเตอร์ การทำความเย็น การกรอง และการตั้งค่าการผ่อนปรนเป็นเฉพาะโครงการ
- การติดตั้ง: การจัดเรียงเพลาแนวตั้ง → สายโซ่ การเจาะทะลุดาดฟ้า ความแข็งของฐานราก การเสริมแรงใต้ดาดฟ้า และการเข้าถึงการบำรุงรักษาต้องประสานงานกับ GA ของเรือ
พารามิเตอร์ทางเทคนิคหลัก
| โซ่ขนาดเส้นผ่าศูนย์กลาง (มม.) |
ชั้นประถมศึกษาปีที่ 2 / AM2 อ้างอิง ดึง (กิโลนิวตัน) |
ชั้นประถมศึกษาปีที่ 3 / AM3 อ้างอิง ดึง (กิโลนิวตัน) |
ความเร็วที่กำหนด (ม./นาที) |
โหลดแปรปรวน (กิโลนิวตัน) |
ไดรฟ์ไฮดรอลิก อ้างอิง กำลัง (กิโลวัตต์) |
| 12.5 | 6.6 | 7.4 | 9 | 5 | 2.2 |
| 14 | 8.3 | 9.3 | 9 | 6 | 3 |
| 16 | 10.9 | 12.2 | 9 | 8 | 4 |
| 17.5 | 13.0 | 14.5 | 9 | 10 | 4/5.5 |
| 19 | 15.3 | 17.1 | 9 | 10 | 5.5 |
| 20 | 17.0 | 19.0 | 9 | 15 | 5.5/7.5 |
| 22 | 20.6 | 23.0 | 9 | 15 | 7.5 |
| 24 | 24.5 | 27.4 | 9 | 20 | 7.5/11 |
| 26 | 28.7 | 32.1 | 9 | 20 | 11 |
| 28 | 33.3 | 37.2 | 9 | 25 | 11 |
| 30 | 38.3 | 42.8 | 9 | 30 | 15 |
| 32 | 43.5 | 48.6 | 9 | 30 | 15 |
| 34 | 49.1 | 54.9 | 9 | 40 | 15/8.5 |
| 36 | 55.1 | 61.6 | 9 | 40 | 18.5 |
| 38 | 61.4 | 68.6 | 9 | 50 | 18.5/22 |
| 40 | 68.0 | 76.0 | 9 | 60 | 22/30 |
| 42 | 75.0 | 83.8 | 9 | 60 | 22/30 |
| 44 | 82.3 | 92.0 | 9 | 70 | 30 |
| 46 | 89.9 | 100.5 | 9 | 80 | 30 |
| 48 | 97.9 | 109.4 | 9 | 80 | 30/37 |
| 50 | 106.3 | 118.8 | 9 | 90 | 37 |
| 52 | 114.9 | 128.4 | 9 | 100 | 37/45 |
| 54 | 123.9 | 138.5 | 9 | 100 | 45 |
| 56 | 133.3 | 149.0 | 9 | 120 | 45 |
| 58 | 143.0 | 159.8 | 9 | 120 | 45/55 |
| 60 | 153.0 | 171.0 | 9 | 140 | 55 |
คู่มือการเลือกและสอบถามข้อมูล
ขั้นตอนที่ 1:ยืนยันข้อมูลการยึด: มวลพุก เส้นผ่านศูนย์กลางและเกรดของโซ่ที่ผ่านการรับรอง ความยาวของโซ่ ความลึกของจุดยึด ตัวหยุดโซ่ / การจัดเตรียมการรักษาความปลอดภัย และประสิทธิภาพการคืนสภาพโซ่ที่ต้องการ
ขั้นตอนที่ 2:ยืนยันประสิทธิภาพ: ต้องการแรงดึงต่อเนื่อง ความเร็วที่กำหนด ข้อกำหนดการรับน้ำหนักเกินชั่วคราว หากมี ข้อกำหนดในการยึดเบรก และการดึงหัวโก่ง แยกการให้คะแนนเหล่านี้ออกจากกัน
ขั้นตอนที่ 3:ยืนยันข้อมูลการบิดงอของเชือก: ประเภทของเชือก เส้นผ่านศูนย์กลางของเชือก การดึงงอที่ต้องการ ทิศทางของเชือก และโปรไฟล์/ขนาดปลายงอที่ต้องการ
ขั้นตอนที่ 4:ยืนยันระบบไฟฟ้า-ไฮดรอลิก: แหล่งจ่ายไฟของเรือ การจัดเตรียม HPU ขอบเขตการควบคุมภายใน/ระยะไกล การหยุดฉุกเฉิน สัญญาณเตือน อินเตอร์ล็อค และสัญญาณการตรวจสอบใดๆ
ขั้นตอนที่ 5:ยืนยันการติดตั้ง: การจัดเรียงไดรฟ์เหนือดาดฟ้า / ด้านล่างบางส่วน / ด้านล่างดาดฟ้า ท่อ Hawse เส้นกึ่งกลางตัวยกสายเคเบิล ท่อสแปร์ลิง ล็อกเกอร์โซ่ การเจาะดาดฟ้า ฐานราก และพื้นที่ถอดบำรุงรักษา
ขั้นตอนที่ 6:ระบุปริมาณ ประเภทของเรือ เกณฑ์การจำแนกประเภท/ข้อกำหนดของธง ขอบเขตการเคลือบและการตรวจสอบ GA หรือแบบติดตั้ง ปลายทางการจัดส่ง และเวลาจัดส่งที่ต้องการ
โครงสร้าง
หัวแปรปรวน | สายยก/ยิปซี | เพลาหลักแนวตั้ง | เบรก | การจัดเรียงคลัตช์ / การปลดตามความเหมาะสม กล่องลดเกียร์ | มอเตอร์ไฮดรอลิก | เบส / รองพื้น | ไฟฟ้าไฮดรอลิก HPU | สถานีควบคุมท้องถิ่น | อินเทอร์เฟซการควบคุมระยะไกลเสริม | ยาม/อุปกรณ์ป้องกันตามความเหมาะสม
ข้อดีการยึด การขับเคลื่อน และการติดตั้ง
- การจัดเรียงแกนแนวตั้งจะเน้นที่ตัวยกสายเคเบิลและหัวบิดงอรอบๆ เส้นเพลาเส้นเดียว ซึ่งสามารถลดความซับซ้อนของเค้าโครงดาดฟ้าในกรณีที่พื้นที่เครื่องจักรในแนวนอนมีจำกัด
- ระบบขับเคลื่อนไฮดรอลิกไฟฟ้าช่วยให้แรงบิดความเร็วต่ำและการควบคุมความเร็วประสานกับการดึงโซ่จริงและหน้าที่การทำงาน การตั้งค่าความดันไฮดรอลิก การไหล และการผ่อนปรนยังคงเป็นแบบเฉพาะของโครงการ
- รูปทรงของตัวยกสายเคเบิลถูกเลือกโดยเทียบกับโซ่พุกจริง การใส่กระเป๋าที่ถูกต้องเป็นสิ่งสำคัญสำหรับการวางโซ่ที่มั่นคง และเพื่อลดแรงกระแทก การกระโดด และการสึกหรอในท้องถิ่น
- แรงดึงขณะทำงาน การบรรทุกเกินชั่วคราว สภาวะการยึดเบรก และการยึดพุก จะได้รับการตรวจสอบเป็นกรณีโหลดที่แยกกัน ตัวหยุดโซ่และอุปกรณ์ยึดอื่นๆ ควรประสานกับจุดยึดที่สมบูรณ์
- การออกแบบฐานรากควรคำนึงถึงสายโซ่จริงและการถ่ายโอนน้ำหนักไปยังโครงสร้างของถัง การเจาะดาดฟ้า การเสริมแรง รายละเอียดการเชื่อม/การโบลต์ และการเข้าถึงการถอดออก ควรเป็นไปตามแบบร่างของเรือที่ได้รับอนุมัติ
- สำหรับโครงการประเภทต่างๆ สามารถจัดเตรียมแบบร่าง การคำนวณ การตรวจสอบย้อนกลับวัสดุ เอกสารทางไฮดรอลิก/ไฟฟ้า และบันทึกการทดสอบจากโรงงานภายในขอบเขตการอนุมัติและการตรวจสอบที่ตกลงกันไว้
- คุณสมบัติที่กำหนดเอง
- ประเภทผลิตภัณฑ์: กว้านพุกแนวตั้งพร้อมหัวโก่ง → การจัดการโซ่พุกพร้อมการบิดงอของเชือกบนเพลาแนวตั้ง
- ระบบขับเคลื่อนหลัก: ไฮดรอลิกไฟฟ้า → มอเตอร์ไฟฟ้าส่งกำลังให้กับ HPU มอเตอร์ไฮดรอลิกขับเคลื่อนเพลาแนวตั้งผ่านเกียร์ทดรอบ
- ช่วงโซ่: 12.5–60 มม. → ขึ้นอยู่กับตารางที่ให้มา โปรไฟล์ยิปซีจริงจะต้องตรงกับโซ่ที่ผ่านการรับรอง
- เกรดของโซ่: การอ้างอิงเกรด 2 / AM2 และเกรด 3 / AM3 → การกำหนดโซ่ขั้นสุดท้ายและคุณสมบัติที่จะได้รับการยืนยันจากเอกสารโครงการ
- ความเร็วที่กำหนด: 9 ม./นาที → ค่าตารางที่ให้มาสำหรับการกู้คืนโซ่พุก
- โหลดการบิดเบี้ยว: 5–140 kN → ช่วงตารางที่ให้มา; แยกจากความสามารถในการดึงโซ่สมอและความสามารถในการเบรก
- การควบคุม: การควบคุมท้องถิ่นเป็นพื้นฐานของโครงการ ฟังก์ชั่นระยะไกล → ได้รับการยืนยันพร้อมกับสัญญาณเตือน อินเตอร์ล็อค และปรัชญาการหยุดฉุกเฉิน
- ส่วนต่อประสานฐานราก / ดาดฟ้า: เฉพาะโครงการ → ยืนยันเส้นกึ่งกลางเพลา, สายโซ่, การเปิดดาดฟ้า, การเสริมแรง และการเข้าถึงการถอดไดรฟ์
มันทำงานอย่างไร
การยึด: การสตาร์ท HPU → มอเตอร์ไฮดรอลิกจะพัฒนาแรงบิด → เกียร์ทดรอบจะเปลี่ยนเพลาแนวตั้ง → ตัวยกสายเคเบิลจะดึงเข้าหรือจ่ายโซ่พุก → เบรก / ตัวหยุดโซ่ยึดโซ่ตามที่ต้องการ | การบิดเบี้ยว: หัวโก่งหมุน → เชือกพันรอบศีรษะ → แรงเสียดทานส่งแรงดึงที่ควบคุม → ผู้ปฏิบัติงานดูแลเชือก หัวโก่งไม่ใช่ถังเก็บเชือก
การใช้งาน
เรือบรรทุกสินค้า | เรือบรรทุกน้ำมัน | ผู้ให้บริการเทกอง | เรือทำงาน | เรือลากจูง | เรือบรรทุก | สถานีทอดสมอเรือเดินทะเล | โครงการสร้างใหม่ | โครงการเปลี่ยนเครื่องจักรดาดฟ้า
การรับรองและข้อดี
ISO 4568:2021 เป็นข้อมูลอ้างอิงระดับสากลในปัจจุบันสำหรับการออกแบบ การก่อสร้าง ความปลอดภัย ประสิทธิภาพ และการยอมรับของกระจกกันลมและสมอเรือเดินทะเล รวมถึงระบบขับเคลื่อนไฮดรอลิก ISO 6482:2017 ครอบคลุมถึงโปรไฟล์ปลายบิดงอ ในขณะที่ ISO 1704:2022 ครอบคลุมรูปร่าง สัดส่วน ขนาด และความคลาดเคลื่อนของส่วนประกอบพุกแบบสตั๊ดลิงค์ ข้อกำหนดระดับบังคับ ธง และโครงการที่ได้รับอนุมัติจะมีความสำคัญเหนือกว่า
การทดสอบการยอมรับของโรงงานสามารถจัดเตรียมได้ตามข้อกำหนดที่ได้รับอนุมัติและขอบเขตการตรวจสอบที่ตกลงกันไว้ ISO 4857:2023 กำหนดขั้นตอนการทดสอบการยอมรับจากโรงงานและวิธีการสำหรับระบบเครื่องกว้านและกว้านแบบประกอบ
มีใบรับรองและการเป็นพยานในชั้นเรียนตามความต้องการของโครงการ ขอบเขตการตรวจสอบที่ได้รับอนุมัติ และขั้นตอนของสมาคมการจำแนกประเภท จะไม่ถือว่ารวมไว้โดยค่าเริ่มต้น
การรับรอง: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, ใบรับรองการทดสอบผู้ผลิต
การวาดภาพและภาพถ่าย

คำถามที่พบบ่อย
คำถามที่ 1: สิ่งนี้เหมือนกับกว้านจอดเรือปกติหรือไม่
A1: ไม่ใช่ ฟังก์ชั่นพุก-กว้านใช้ตัวยกสายเคเบิล / ยิปซีเพื่อจัดการโซ่พุก หัวบิดงอด้านบนจับเชือกด้วยการเสียดสี ยูนิตที่รวมกันสามารถให้ทั้งสองฟังก์ชันได้ แต่ความสามารถในการดึงโซ่ แรงดึงบิดเบี้ยว และความสามารถในการเบรกยังคงแยกกัน
คำถามที่ 2: อะไรเป็นตัวกำหนดขนาดโซ่และพิกัดไดรฟ์ที่ถูกต้อง
A2: เริ่มต้นด้วยเส้นผ่านศูนย์กลางและเกรดของโซ่ที่ผ่านการรับรอง มวลพุก ความลึกของพุก ความเร็วในการดึงและคืนสภาพอย่างต่อเนื่องที่ต้องการ ช่องยกสายเคเบิลต้องตรงกับรูปทรงของโซ่จริง มอเตอร์ไฮดรอลิกและ HPU จะถูกเลือกจากการคำนวณน้ำหนัก ความเร็ว หน้าที่ และประสิทธิภาพที่ได้รับอนุมัติ
Q3: สิ่งที่ควรให้ก่อนใบเสนอราคา?
A3: ให้ข้อมูลพุกและโซ่ แรงดึงและความเร็วที่ต้องการ การจัดเรียงเบรก / สต็อปเปอร์โซ่ ข้อมูลการบิดงอของเชือก แหล่งจ่ายไฟของเรือ ข้อกำหนดในการควบคุม ข้อมูล GA / รากฐานของเรือ ข้อกำหนดระดับ ขอบเขตการตรวจสอบ ปริมาณ ปลายทาง และเวลาส่งมอบ